

长着⼀对可爱的“⾖⾖眼”,轮式仿⼈形机器⼈“Malo”正在与另⼀台机器⼈默契配合:⼀台拉住床单的⼀侧,另⼀台配合调整、铺展,两台机器⼈通过实时感知和交互,共同完成床单整理。
凭借这⼀独特的展⽰,Malo先后⼊选2026年世界互联⽹⼤会乌镇峰会和第五届全球数字贸易博览会“镇馆之宝”。
⽽它背后的研发企业,是刚成⽴⼀年的萧⼭企业杭州芝诺未来技术有限责任公司。
从单台机器⼈完成任务,到多台机器⼈像⼈⼀样相互配合;从依赖预设程序,到通过模型⾃主理解、适应真实环境。这家年轻企业正在探索具⾝智能发展的另⼀种可能。
铺床单难 “默契配合”更难
铺床单看似简单,对机器⼈⽽⾔却是⼀项颇具挑战的任务。
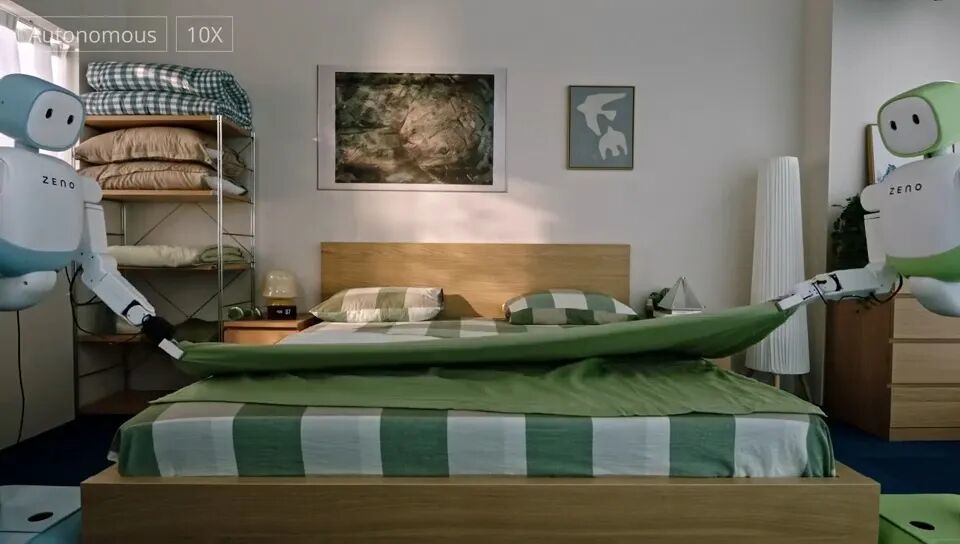
“床单属于典型的柔性物体,抓取之后会发⽣形变,形变⼜会随着受⼒、⻆度和位置不断变化,很难通过预先编写程序穷尽所有情况。”芝诺机器⼈联合创始⼈吴宇涵解释道。
⽽芝诺展⽰的难点,还不⽌于⼀台机器⼈如何铺好床单,⽽是两台机器⼈如何共同完成这项⼯作。“⼀台机器⼈在操作过程中产⽣的⼒度、⻆度和位置变化,都会影响另⼀台机器⼈的动作。如果双⽅不能及时感知彼此的状态,就很容易出现配合偏差。”吴宇涵说。
解决这⼀问题的核⼼,是芝诺⾃主研发的协作基础模型Zeno-1。
与传统由中央控制系统统⼀分配任务、下达指令的⽅式不同,Zeno-1采⽤去中⼼化架构:每台机器⼈都运⾏同⼀套基础模型,各⾃通过视觉感知和实时推理,判断⾃⾝状态以及周围环境的变化,并根据实际交互调整动作。
简单来说,不再需要⼀个“总指挥”告诉每台机器⼈下⼀步该做什么,⽽是让机器⼈在共同的物理环境中,通过感知和交互形成配合。“我们希望机器⼈之间能够真正理解彼此的动作,⽽不只是按照预设流程完成任务。共享的物理世界本⾝,就是协调接⼝。”吴宇涵说。
这套能⼒也不是简单地通过程序写出来的,⽽是通过分阶段的数据训练逐步形成:先利⽤⼤量视频数据进⾏预训练,让模型建⽴对物理世界的基础认知;再通过40⼩时的真机数据进⾏后训练,让模型学习实际操作;最后通过4⼩时的协作数据,让机器⼈涌现协作能⼒。
打造机器人的“大脑”
年轻,是芝诺机器⼈给⼈的第⼀印象。但⽐团队的年轻更值得关注的,是它选择的技术路线。
当前,机器⼈产业链上已有不少企业专注于机器⼈本体、零部件和运动控制,针对特定场景开发专⽤设备。这类⽅案能够在相对固定的环境中完成特定任务,但⼀旦⾯对环境变化、任务调整或新的操作对象,往往需要重新开发和调试。
芝诺机器⼈选择从另⼀个⽅向切⼊:以具⾝智能基础模型为核⼼,让机器⼈具备更强的通⽤性和泛化能⼒。
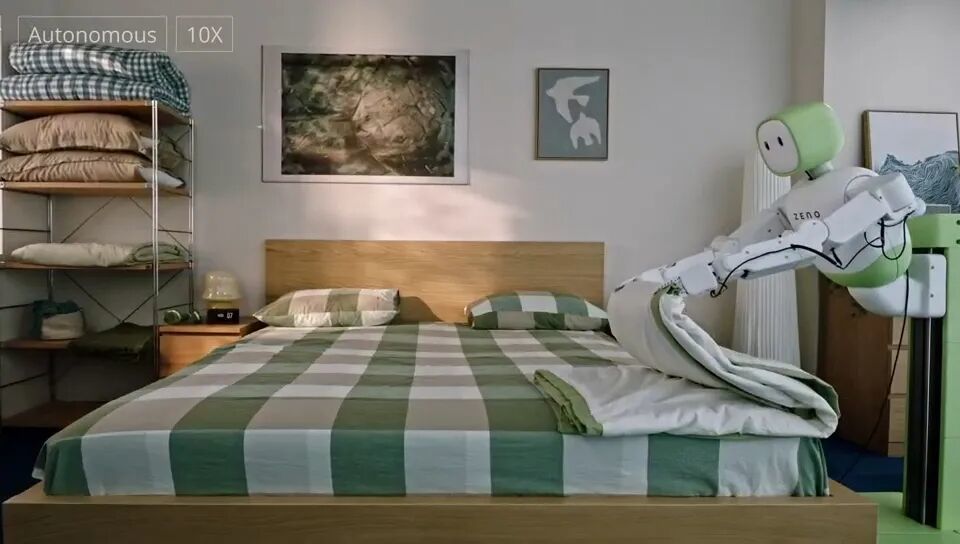
通俗地说,传统机器⼈更像⼀名按照操作⼿册⼯作的熟练⼯,每⼀步都需要提前设定;⽽芝诺希望打造的是⼀个能够通过数据学习、理解环境、适应变化,并在实践中不断提升能⼒的机器⼈“⼤脑”。
这也意味着,企业的竞争重点不只是制造⼀台能够完成某项任务的机器⼈,⽽是打造⼀套可以迁移到不同机器⼈、不同任务和不同场景中的智能模型。
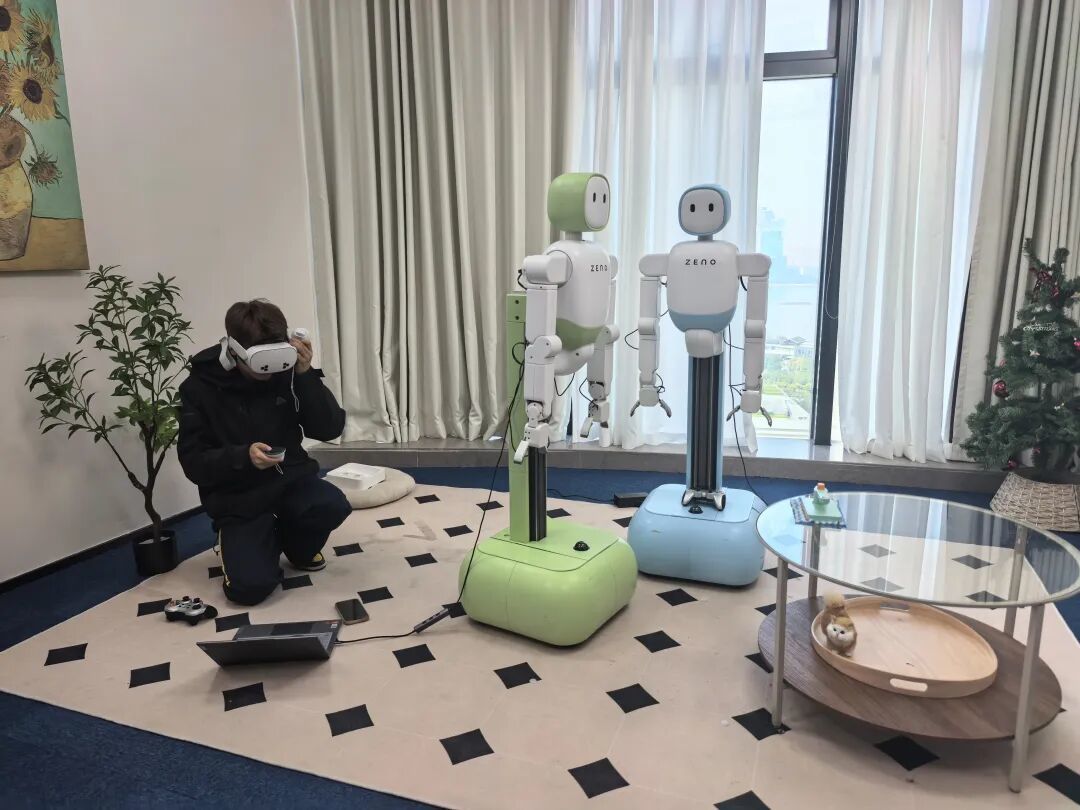
⽬前,芝诺机器⼈整体团队规模仅⼏⼗⼈,核⼼团队成员均为“95后”,主要来⾃卡内基梅隆⼤学机器⼈研究院(CMU RI)、浙江⼤学、悉尼⼤学等海内外⾼校,部分成员曾有英伟达西雅图机器⼈实验室等机构的⼯作经历。公司也是由卡内基梅隆⼤学机器⼈研究院与浙江⼤学校友共同发起的具⾝智能创业团队。
资本市场同样给予了关注。就在数贸会前⼣,芝诺机器⼈完成数亿元⼈⺠币种⼦轮融资,投资⽅包括舜宇光学、沐曦股份、浙⼤⽹新、赛意产业基⾦、和利资本等产业及投资机构。
“我们很快会发布新⼀版模型,进⼀步强化机器⼈在真实场景中的⾃主学习和⾃进化能⼒。”吴宇涵打了个⽐⽅,“就像⼀个新⼈进⼊⼯作岗位,不是每⼀步都有⼈告诉他怎么做,⽽是在真实环境中不断实践、积累经验,逐渐成长为熟练⼯。”
从实验室走向产业
让机器人真正创造价值
对于芝诺机器⼈⽽⾔,未来真正的考验,是让模型⾛出展会和实验室,在复杂多变的真实环境中稳定⼯作。
⽬前,芝诺正在围绕精密制造、酒店服务等场景推进技术验证与应⽤探索,并与产业链合作伙伴开展协同研发。
在吴宇涵看来,萧⼭不仅拥有扎实的制造业基础,也正在推动传统制造业与⼈⼯智能的深度融合,为具⾝智能技术提供了丰富的产业⼟壤。“具⾝智能最终⼀定要进⼊真实场景。只有在真实环境中不断运⾏、验证和迭代,模型能⼒才能真正成长起来。”吴宇涵表⽰。
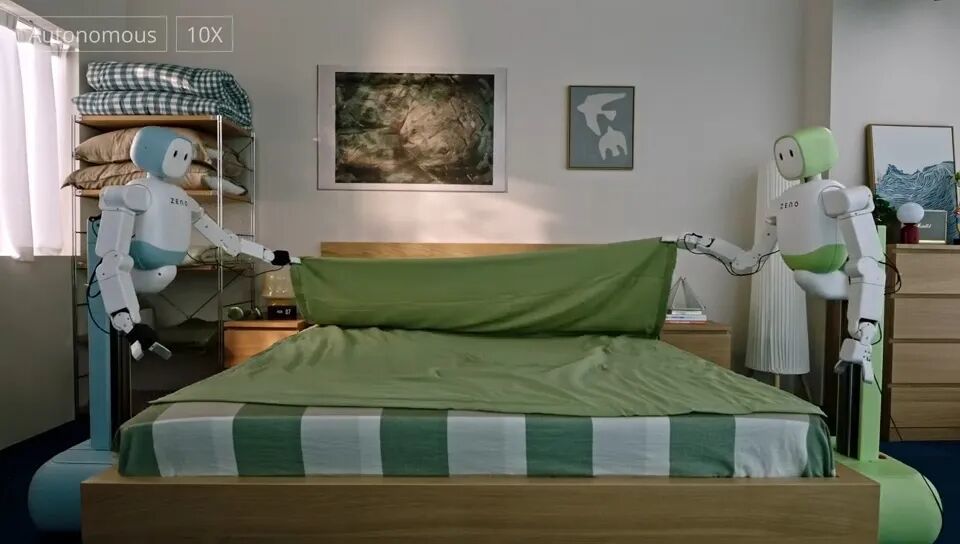
从⼀台机器⼈独⽴完成任务,到多台机器⼈默契配合,适应不同⼯作场景,芝诺机器⼈希望探索的,不只是让机器⼈替⼈完成某⼀项⼯作,⽽是让机器⼈逐渐具备进⼊真实⽣产和⽣活体系的能⼒。“当机器⼈不再只是按照程序重复动作,⽽是能够理解环境、适应变化、彼此协作,具⾝智能才有机会从技术演⽰真正⾛向规模化应⽤。”吴宇涵说。
来源/萧山区融媒体中心
记者/王俞楠 陈伟聪
通讯员/萧科



